工业机器人深度剖析 从结构原理到维修实战指南
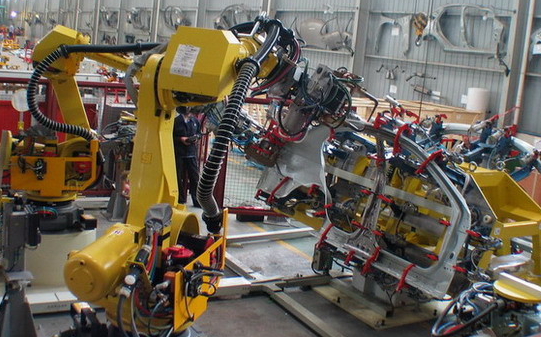
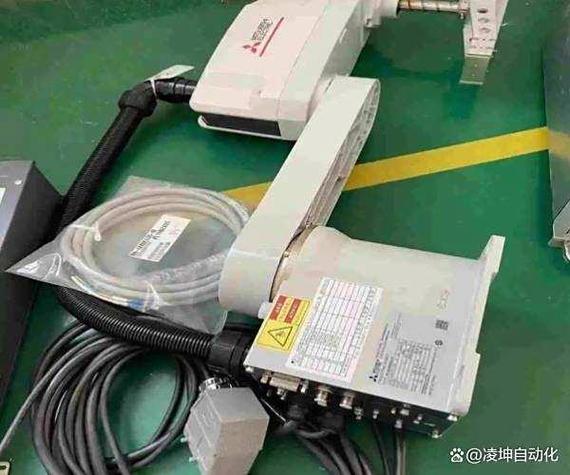
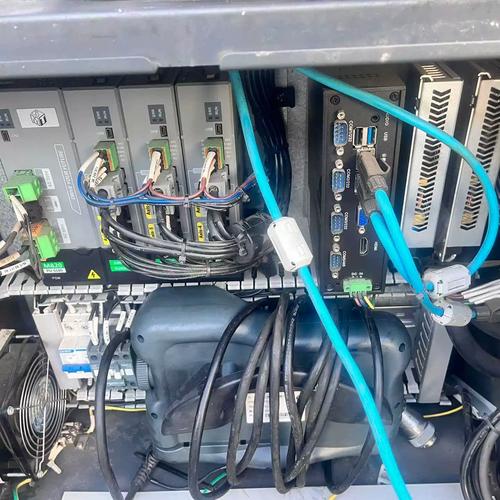
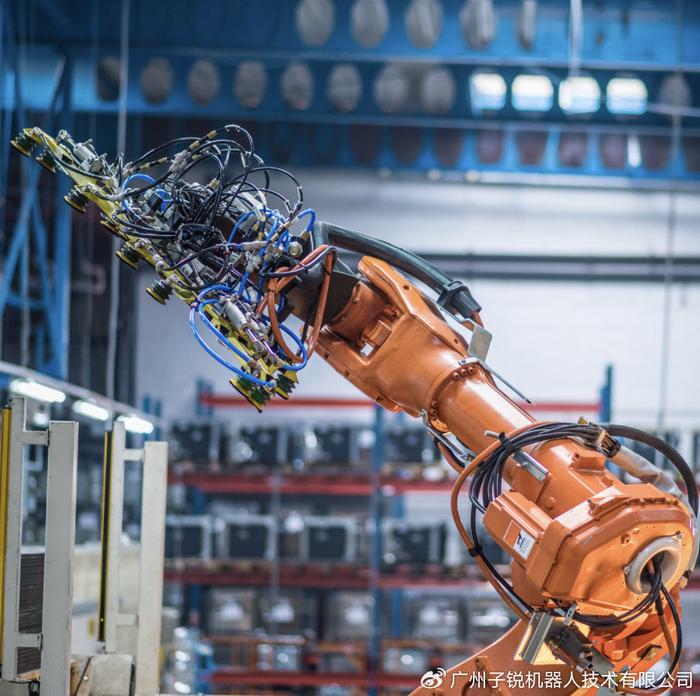
工业机器人作为现代制造业的脊梁,集机械、电子、控制、传感、人工智能等多学科技术于一身。无论是汽车产线上的焊接巨人,还是电子车间的精密装配能手,其背后都有一套精密而复杂的系统。本文将从核心结构、关键技术、常见故障到维修实战,为你呈现一份最完整的工业机器人深度剖析与修理指南。\n\n## 一、工业机器人的核心结构解剖\n\n一台典型的六轴工业机器人由以下四大子系统构成:\n\n1. 机械本体:包括基座、腰部、大臂、小臂、腕部。每个关节由交流伺服电机驱动,通过谐波减速器或RV减速器实现高扭矩、低背隙的传动。谐波减速器常用于腕部等轻载关节,RV减速器则用于基座、大臂等重载关节。\n2. 驱动系统:伺服驱动器接收控制器的指令,驱动电机精确运动。目前主流为交流伺服系统,具备高响应、高精度特点。\n3. 控制系统:机器人控制器(如ABB的IRC5、库卡的KR C4、发那科的R-30iB)负责运动学解算、轨迹规划、逻辑控制与安全监控。\n4. 传感系统:包括编码器(位置反馈)、力矩传感器(力控)、视觉传感器(引导与检测)以及安全传感器(如光幕、安全地毯)。\n\n了解结构是维修的基础——只有知道每个部件的作用与关联,才能快速定位故障。\n\n## 二、工业机器人的关键技术与性能指标\n\n- 重复定位精度:通常为±0.02mm~±0.1mm,反映机器人多次回到同一位置的能力,是维修后必须校准的核心指标。\n- 负载与臂展:决定了机器人的工作范围与适用场景。\n- 运动学与动力学:控制器通过DH参数建立运动学模型,维修后必须重新标定零点与工具坐标系。\n- 防护等级:IP54、IP67等,影响机器人在粉尘、潮湿环境下的可靠性,维修时需检查密封件。\n- 总线通信:EtherCAT、PROFINET、DeviceNet等,维修时需熟悉总线诊断工具。\n\n## 三、工业机器人常见故障与诊断方法\n\n根据行业维修数据统计,工业机器人故障分布大致如下:\n\n| 故障类别 | 占比 | 典型现象 |\n|---------|------|---------|\n| 伺服与电机故障 | 30% | 抖动、过载、异响、编码器报警 |\n| 减速器故障 | 25% | 关节间隙大、漏油、发热、噪音 |\n| 控制器与电气故障 | 20% | 无法上电、通信中断、I/O异常 |\n| 线缆与接插件故障 | 15% | intermittent 报警、信号丢失 |\n| 机械结构故障 | 10% | 碰撞变形、螺栓松动、皮带断裂 |\n\n诊断基本步骤:\n1. 查看控制器报警代码与日志。\n2. 观察机器人动作,听异常声音,触摸发热点。\n3. 使用示波器、万用表检测电压、电流与信号波形。\n4. 通过机器人自带诊断软件(如ABB RobotStudio、库卡WorkVisual)进行在线监控。\n5. 分段隔离:将问题定位到具体关节、驱动器或线缆。\n\n## 四、工业机器人维修实战:重点部件拆装与校准\n\n### 1. 减速器更换与零点标定\n- 拆下电机与减速器连接螺栓,取出旧减速器。注意记录垫片厚度与位置。\n- 安装新减速器,按规定扭矩紧固螺栓,加注指定油脂。\n- 零点标定:使用EMD(电子零点校准仪)或手动标定法,将各轴移至机械零点,写入编码器偏移值。这是维修后精度恢复的关键。\n\n### 2. 伺服电机维修\n- 电机抖动或过载:检查编码器连接、电机动力线相序、驱动器参数。\n- 电机异响:轴承磨损需更换轴承;若转子扫膛则需更换电机。\n- 编码器故障:更换编码器后需重新进行零点标定。\n\n### 3. 控制器与通信故障\n- 无法上电:检查电源模块、保险丝、急停回路。\n- 通信中断:检查总线电缆、终端电阻、站地址设置。\n- I/O异常:对照电气图,使用万用表逐点排查。\n\n### 4. 线缆与接插件维修\n机器人本体内部线缆因长期弯折易断裂,尤其是腕部。建议使用高柔性电缆,维修时采用分段更换或焊接,并做好应力释放。\n\n## 五、预防性维护与维修后验收\n\n- 日常点检:检查油脂泄漏、螺栓松动、电缆磨损、风扇滤网。\n- 定期维护:每3-6个月更换减速器油脂,每年检查编码器电池。\n- 维修后验收:\n - 精度测试:用激光跟踪仪或球杆仪测试重复定位精度与轨迹精度。\n - 负载测试:带载运行典型程序,监测电流与温升。\n - 安全测试:验证急停、安全门、限位开关功能。\n\n## 六、典型维修案例\n\n案例一:某焊接机器人J2轴异响,定位偏差大。\n- 诊断:手动转动J2轴有明显间隙,判断RV减速器磨损。\n- 维修:更换RV减速器,重新标定零点。\n- 结果:重复定位精度恢复至±0.05mm。\n\n案例二:某搬运机器人频繁报编码器错误。\n- 诊断:检查发现编码器电缆在拖链处断裂。\n- 维修:更换高柔性编码器电缆,重新压接插头。\n- 结果:报警消除,连续运行一周无故障。\n\n冶金、汽车、电子等不同行业对机器人维修的要求各有侧重,但核心思路一致:先诊断后维修,精度标定不可省。\n\n## \n\n工业机器人维修是一门融合机械、电气、控制与信息的综合技能。掌握其结构原理,熟悉故障规律,严格遵循维修流程,才能让机器人快速恢复“健康”。随着预测性维护与AI诊断技术的兴起,未来的机器人修理将更加智能高效。希望这份深度剖析能为你的维修之路提供有力支持。
如若转载,请注明出处:http://www.xmlyzg.com/product/38.html
更新时间:2026-10-28 14:51:41